
 61 848 88 71pn-pt: 8:00-16:00
 info@astat.pl
Spis treści
- Fałszywy sygnał to nie drobna usterka - jak wpływa na produkcję
- Skąd biorą się fałszywe detekcje
- Jak ustalić, czy problem leży w czujniku, aplikacji czy sterowaniu?
- Kiedy korekta ustawień wystarczy, a kiedy trzeba zmienić technologię
- W jakich warunkach radar może zwiększyć stabilność detekcji
- Mniej fałszywych sygnałów to większa przewidywalność procesu
- Najczęściej zadawane pytania
Pojedynczy błędny impuls może zatrzymać przenośnik, uruchomić alarm albo przerwać całą sekwencję sterowania na linii produkcyjnej. Jeżeli sytuacja powtarza się kilka razy podczas zmiany, pozornie drobne zakłócenie zaczyna wpływać na wydajność i czas pracy zespołu utrzymania ruchu.
Fałszywy sygnał nie zawsze oznacza wykrycie obiektu, którego w rzeczywistości nie ma. Problemem jest również brak reakcji na element, który powinien zostać rozpoznany. W obu przypadkach skutki mogą być podobne: nieuzasadnione zatrzymanie maszyny, błędny odrzut produktu, zaburzenie kolejności operacji albo ryzyko uszkodzenia procesu.
Wymiana urządzenia na model o większym zasięgu nie musi usunąć przyczyny. Fałszywe sygnały z czujników często wynikają z niedopasowania technologii, parametrów, miejsca montażu lub sposobu interpretacji danych do rzeczywistych warunków aplikacji.
Fałszywy sygnał to nie drobna usterka - jak wpływa na produkcję
Nieuzasadnione zatrzymania, alarmy i utrata czasu zespołu UR
Gdy czujnik zatrzymuje maszynę, jego sprawdzenie, oczyszczenie lub ponowne uruchomienie zwykle przywraca pracę linii, ale nie usuwa przyczyny zakłócenia. Powtarzające się krótkie postoje obniżają dostępność maszyny i wskaźnik OEE, angażują zespół utrzymania ruchu, powodują błędne odrzuty oraz zaburzają przebieg procesu. Ich koszt obejmuje nie tylko czas przestoju, lecz także ponowne uruchomienie linii i usunięcie skutków błędnej sekwencji.
Dlaczego powtarzające się resety nie rozwiązują problemu
Reset usuwa skutek, ale nie wyjaśnia przyczyny nieprawidłowego sygnału. Źródłem sporadycznych zdarzeń może być chwilowa zmiana warunków, np. wzrost zapylenia, para po myciu linii, nasłonecznienie po otwarciu bramy lub drgania konstrukcji.
Bez zapisania okoliczności każda kolejna interwencja zaczyna się od początku. Dlatego oprócz przywrócenia pracy należy zebrać dane pozwalające odtworzyć zdarzenie.
Skąd biorą się fałszywe detekcje
Kurz, para, wilgoć, zabrudzenie i zmienne oświetlenie
W aplikacjach optycznych pył, wilgoć, kondensacja i refleksy mogą ograniczać widoczność obiektu lub zakłócać odbierany sygnał. Dlatego czujnik działający prawidłowo w standardowych warunkach może generować błędne impulsy podczas zasypu, po myciu linii albo wskutek nasłonecznienia i odbić od metalowych powierzchni.
Nieprawidłowe pole detekcji, odbicia i elementy tła
Czujnik może reagować na fragment konstrukcji, osłonę, sąsiedni przenośnik lub poruszający się przewód, zwłaszcza gdy pole detekcji jest zbyt szerokie albo urządzenie ustawiono pod niewłaściwym kątem. Na pomiar wpływają także rozmiar, geometria, materiał, powierzchnia i orientacja obiektu. Dlatego przy doborze urządzenia należy uwzględnić nie tylko zasięg, lecz również właściwości obiektu i jego otoczenie.
Drgania, ruch obiektu i zbyt wolna aktualizacja pomiaru
Detekcja może działać prawidłowo podczas postoju, a tracić stabilność w czasie pracy maszyny z powodu drgań uchwytu, ruchu przewodów lub zmiany kąta ustawienia.
Znaczenie ma również dynamika procesu. Obiekt może poruszać się zbyt szybko albo znajdować się w polu detekcji zbyt krótko. Należy więc uwzględnić jego prędkość, kierunek ruchu i wymagany czas reakcji.
Błędy montażu, konfiguracji
i logiki PLC
Źródłem problemu może być luźne połączenie, uszkodzony przewód, niewłaściwe ekranowanie, zakłócenia elektryczne lub niestabilne zasilanie.
Należy sprawdzić także próg przełączania, histerezę, zasięg, strefę detekcji i filtrację. Krótki, prawidłowy impuls z czujnika może zostać błędnie zinterpretowany przez sterownik jako trwały stan awaryjny.
Jak ustalić, czy problem leży w czujniku, aplikacji czy sterowaniu?
Co zapisać przed kolejną interwencją
Diagnozę należy rozpocząć od precyzyjnego opisu objawu. Stwierdzenie „czujnik nie działa” nie wyjaśnia, czy urządzenie nie wykryło obiektu, zareagowało na tło, wysłało krótki impuls czy przekazało prawidłowy sygnał błędnie zinterpretowany przez sterownik. W takim przypadku pomocna jest lista:
|
Co sprawdzić? |
Jakie informacje zebrać? |
|
Moment wystąpienia |
Etap cyklu, godzina, stan maszyny i poprzedzające zdarzenie |
|
Obiekt |
Położenie, odległość, prędkość, kształt, materiał i orientacja |
|
Otoczenie |
Kurz, para, wilgoć, światło, temperatura, drgania i ruchome elementy |
|
Sygnał |
Czas trwania, częstotliwość i stan wyjścia czujnika |
|
Sterowanie |
Stan wejścia PLC, komunikaty, alarmy, filtracja i reakcja programu |
|
Montaż |
Kąt, stabilność uchwytu, pole detekcji, okablowanie i zasilanie |
Warto także wykonać zdjęcie miejsca montażu oraz - jeśli to możliwe - zapisać przebieg sygnału lub nagrać moment wystąpienia błędu.
Jak odtworzyć warunki występowania błędu?
Test powinien uwzględniać warunki, w których pojawia się zakłócenie. Problem występujący po myciu może nie ujawnić się na suchej linii, podobnie jak błąd powodowany przez drgania nie pojawi się podczas postoju maszyny.
Najlepiej zmieniać jeden czynnik naraz, np. położenie obiektu, oświetlenie, prędkość, ustawienie czujnika lub parametry filtracji. Pozwala to dokładniej wskazać źródło problemu.
Kiedy korekta ustawień wystarczy, a kiedy trzeba zmienić technologię
Korekta miejsca montażu, zasięgu, progu i filtracji
Nie każda fałszywa detekcja wymaga wymiany urządzenia. Czasami wystarczy:
- zmienić kąt lub miejsce montażu,
- ustabilizować uchwyt,
- ograniczyć zasięg albo pole detekcji,
- usunąć element tła powodujący odbicia,
- skorygować próg przełączania lub histerezę,
- zastosować filtrację krótkich impulsów,
- poprawić połączenia, zasilanie lub prowadzenie przewodów,
- zmienić sposób interpretacji sygnału w PLC.
Filtracja nie powinna jednak służyć do ukrywania problemu. Zbyt długie opóźnienie może ograniczyć reakcję na rzeczywiste zdarzenie, szczególnie przy szybko poruszających się obiektach.
Laser, ultradźwięki czy radar - decyzja zależy od środowiska
Każda metoda detekcji ma zalety i ograniczenia. Czujniki optyczne i laserowe zapewniają dużą dokładność oraz niewielki punkt pomiarowy, ale ich pracę mogą zakłócać zabrudzenia, ograniczona widoczność, właściwości powierzchni i zmienne oświetlenie.
Technologia ultradźwiękowa działa niezależnie od koloru obiektu, jednak na wynik mogą wpływać m.in. geometria powierzchni, ruch powietrza, temperatura i wzajemne oddziaływanie urządzeń.
Radar może być korzystnym rozwiązaniem w aplikacjach, w których inne metody są ograniczane przez warunki środowiskowe, duży dystans lub problemy z widocznością. Nie oznacza to jednak, że będzie najlepszym wyborem w każdym punkcie pomiarowym. Decyzja powinna wynikać z analizy obiektu, otoczenia i oczekiwanej reakcji systemu.
W jakich warunkach radar może zwiększyć stabilność detekcji
Zapylenie, para, mgła, zmienne światło i duże odległości
Fale radarowe nie wymagają oświetlenia obiektu, dlatego zmiany światła nie wpływają na pomiar tak jak w rozwiązaniach optycznych. Technologia może również zachować stabilność w obecności kurzu, mgły lub pary, jeśli parametry urządzenia zostały właściwie dobrane.
Czujnik radarowy może być stosowany do pomiaru odległości, wykrywania i pozycjonowania obiektów oraz pracy na większym dystansie. Każda aplikacja wymaga jednak oceny, zwłaszcza gdy w polu detekcji znajdują się metalowe konstrukcje, ruchome elementy lub kilka potencjalnych celów.
Znaczenie kąta widzenia, zakresu i interfejsu
Szerszy kąt ułatwia wykrywanie obiektu zmieniającego położenie, ale zwiększa ryzyko rejestrowania elementów tła. Wąskie pole pozwala lepiej wyodrębnić cel, lecz wymaga dokładniejszego ustawienia.
Przy doborze należy uwzględnić dynamikę i materiał obiektu, czas reakcji, wymaganą dokładność oraz integrację ze sterowaniem. Przydatny może być również interfejs IO-Link, umożliwiający parametryzację i dostęp do danych diagnostycznych.
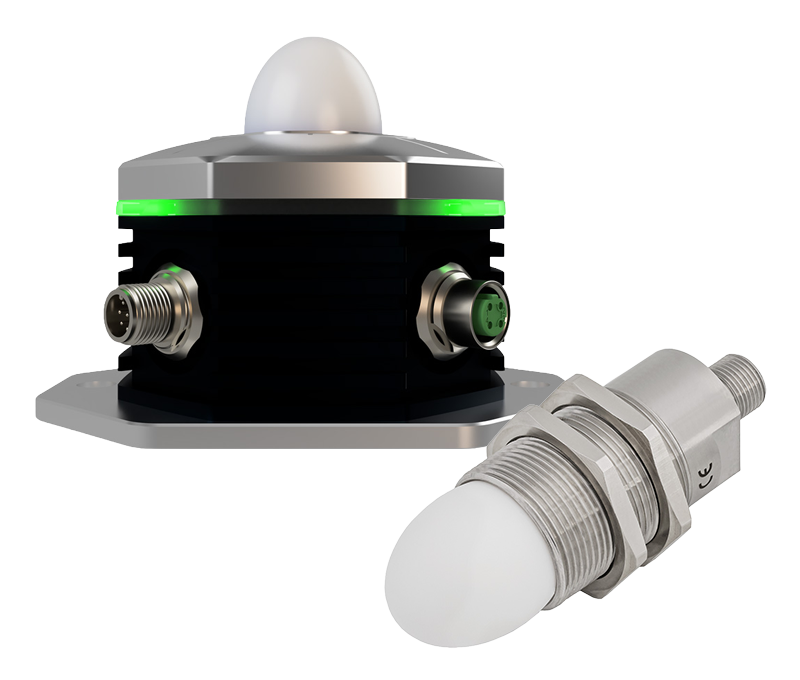
Czujniki radarowe marki Kübler do pomiaru odległości i pozycjonowania, dostępne w wielu wariantach, różnią się zakresem, kątem widzenia i sposobem komunikacji.
Mniej fałszywych sygnałów to większa przewidywalność procesu
Skuteczna modernizacja zaczyna się od ustalenia, kiedy i dlaczego występuje błąd. Analiza środowiska, obiektu, montażu, okablowania, parametrów i logiki PLC pozwala zdecydować, czy wystarczy korekta obecnego rozwiązania, czy potrzebna jest zmiana technologii.
Czy punkt pomiarowy powoduje nieplanowane zatrzymania lub generuje błędne sygnały? Warto opisać obiekt, warunki pracy oraz obecnie stosowaną metodę detekcji. Specjaliści ASTAT przeanalizują problem, pomogą określić jego możliwe źródło i zaproponują odpowiednie rozwiązanie. Dzięki doświadczeniu w automatyce przemysłowej oraz szerokiej ofercie technologii pomiarowych ASTAT może wesprzeć zarówno modernizację istniejącej instalacji, jak i dobór komponentów do nowego układu.
